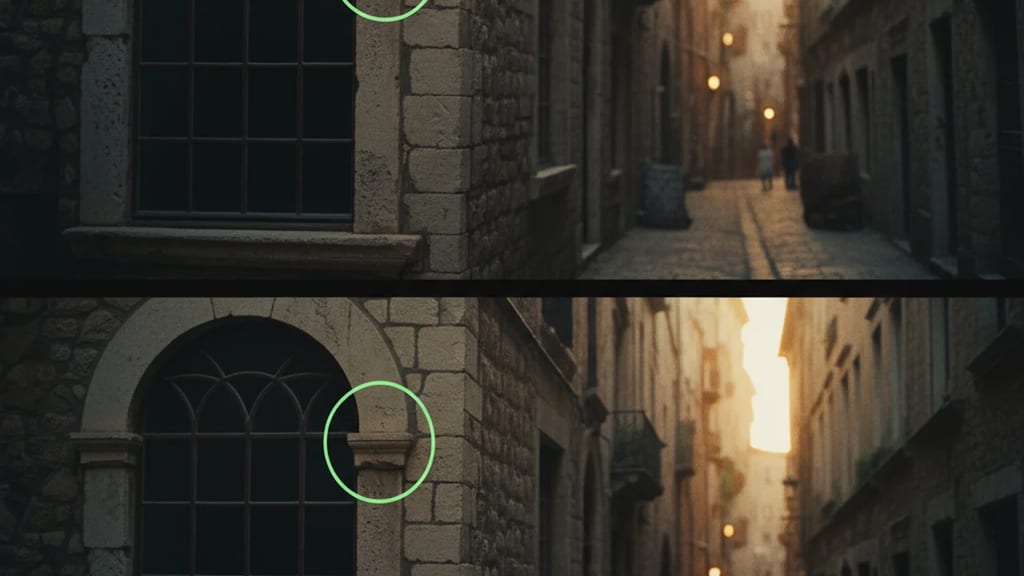
Identische räumliche Koordinaten zwischen zwei oder mehreren Bildern — dienen der Kamera-Tracking und 3D-Rekonstruktion. Wo die Ecke des Fensters in Frame 1 ist, ist sie auch in Frame 2.
Am Set oder in der Post-Production dienen Ankerpunkte dazu, eine Kamera räumlich zu verfolgen oder 3D-Geometrie aus Bildsequenzen zu rekonstruieren. Homologe Punkte sind identische räumliche Koordinaten, die sich über mehrere Frames hinweg an derselben physischen Position im Raum befinden — beispielsweise die Ecke eines Fensterrahmens, ein charakteristisches Merkmal auf einer Fassade oder ein markanter Kratzer im Asphalt. Jeder dieser Punkte hat eine eindeutige Identität und einen konsistenten Ort, auch wenn die Kamera sich bewegt.
In der Praxis funktioniert das so: Der Tracking-Algorithmus (oder der Tracker vor dem Rechner) erkennt diese Punkte automatisch oder manuell in Frame 1, verfolgt ihre 2D-Position über Frame 2, 3, 4 und so weiter. Mit genug homologen Punkten — meist 8 bis 20 in einfachen Szenen, hunderte bei komplexem 3D-Reconstruction — lässt sich aus der Bewegung dieser Punkte die echte Kamerabahn berechnen. Das ist das Fundament für Camera Tracking und Match Moving. Ohne homologe Punkte kein Tracking, kein 3D-Layout, kein kompositierter VFX-Element, der wirklich im Raum sitzt.
Der kritische Punkt: homologe Punkte müssen eindeutig identifizierbar sein. Ein Kratzer auf einem weißen Stein funktioniert. Ein winziger Fleck auf einer uniformen blauen Wand funktioniert nicht — der Algorithmus findet ihn nicht wieder. Deshalb platzieren VFX-Teams manchmal absichtlich Tracking-Marker (kleine reflektierende oder kontrastreich gefärbte Punkte) im Bild, um künstliche homologe Punkte zu schaffen. In Found-Footage-Szenen ohne Marker wird es knifflig — gefragt sind natürliche Features mit hohem Kontrast und eindeutiger Signatur.
Beim Stereoscopic-Tracking oder Multi-View-Rekonstruktion werden homologe Punkte noch wichtiger: Derselbe physische Punkt muss in allen Kameras konsistent lokalisiert werden. Nur so errechnet sich die korrekte 3D-Position. Die Triangulation funktioniert nur, wenn die korrespondierenden 2D-Positionen über alle Views hinweg präzise sind.
Vor dem Tracken eines Shots empfiehlt sich eine Sichtung der Bildfrequenz nach Features, die durchgehend konsistent sichtbar sind — scharfe Kanten, reflektierende Objekte, Texturen mit hohem Kontrast. Bewegte Objekte, spekulare Highlights oder Schatten sind keine verlässlichen homologen Punkte. Je mehr stabile Features vorhanden sind, desto robuster wird das Tracking.
Verwandte Begriffe
Quiz
1. Was beschreibt „Homologe Punkte" am besten?
2. Zu welchem Department gehört „Homologe Punkte"?