相机标定是测量相机内参(焦距、镜头畸变、传感器尺寸)的过程,是匹配移动和跟踪的基础。标定不准确,CG元素就无法稳定地贴合实拍画面。
在跟踪程序能够从一个镜头中重建虚拟摄像机之前,它需要知道拍摄时使用的是什么设备。摄像机校准正是为此目的而提供的:所谓的内参——焦距、镜头畸变、传感器尺寸、光学中心位置。这些值描述了镜头如何将三维世界映射到传感器上,包括所有偏离理想针孔相机模型的偏差。
如何进行校准
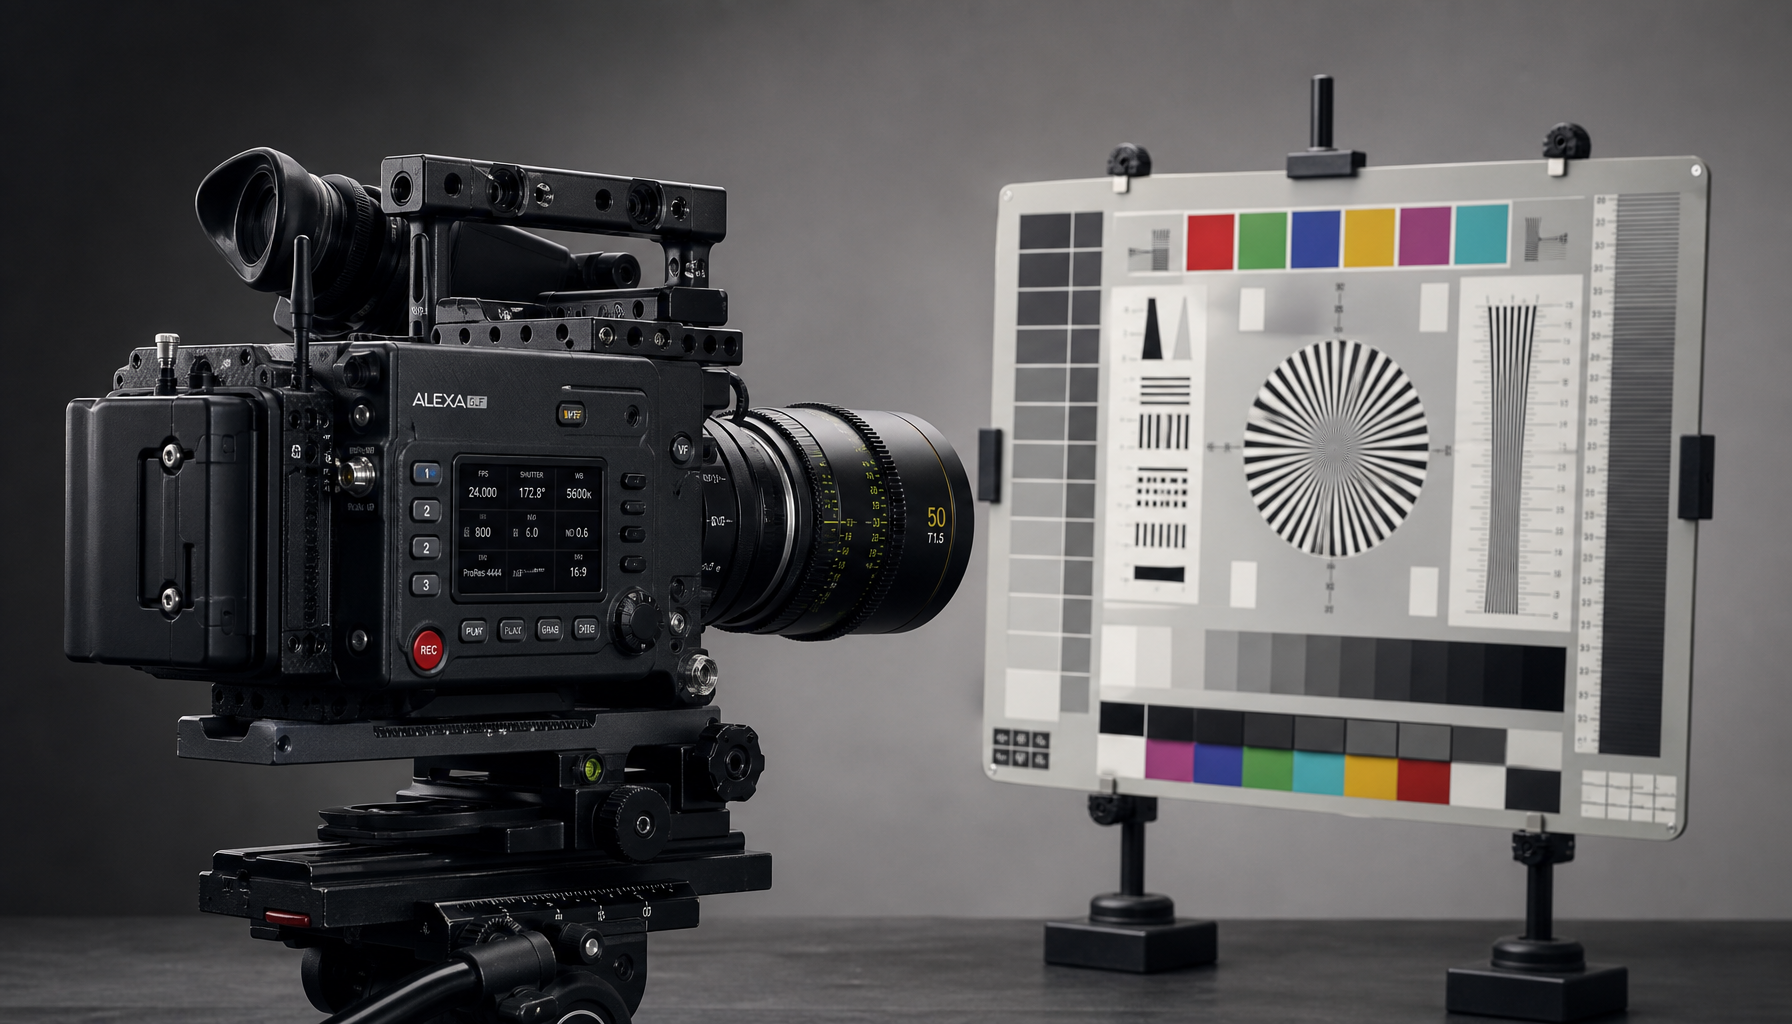
经典的方法是使用网格图:一个棋盘格或点状图案,从多个角度进行拍摄。由于图案的几何形状是已知的,软件可以从中计算出焦距和畸变配置文件。此外,还可以使用镜头数据表和来自摄像机本身的元数据——现代电影镜头有时会通过数据接口直接提供其数值。在片场,拍摄图表是视觉特效流程的一部分:每个镜头、每个焦距,理想情况下是在拍摄时的光圈下进行。
为什么不准确会毁掉一切
跟踪软件会解一个方程组,其中内参应该是固定值。如果它们不准确,求解器会将误差分配到摄像机运动上——跟踪看起来起初可用,但 CG 元素会漂移、沿着边缘滑动或在摇摄时倾斜。未校正的畸变尤其棘手:在画面边缘,广角镜头会快速偏离理想图像几个像素,而正是这些地方会暴露所有合成的接缝。因此,在合成时会进行校正,直到最后才重新计算畸变。
- 每次更换镜头后都要重新拍摄图表——即使是相同的焦距,不同镜头之间也会有差异。
- 变焦镜头需要特殊处理:焦距和畸变会随着变焦过程而变化,仅凭图表此时是不够的。
- 镜头和摄像机数据记录在摄像机报告中:传感器裁剪模式和实际使用的传感器面积是最容易被遗忘的。
继续浏览词典
相关术语
视觉特效 · 技术
Compositing
Compositing是使用Nuke或After Effects等专业软件将多个图像和视频图层组合成最终镜头的过程।
视觉特效 · 技术
Matchmove / Match Moving / Camera Tracking / 3D Tracking
视觉特效 · 技术
Photogrammetry / Photo Scanning / Image-Based Modeling
摄影 · 术语
Motion Tracking / Match Moving
视觉特效 · 术语
VFX
创建计算机生成图像以补充或替代实景特效的数字后期制作。Pipeline包括建模、动画、灯光和合成,分辨率为4K。
检验你的知识
测验
1. Was beschreibt „Kamerakalibrierung" am besten?
2. Zu welchem Department gehört „Kamerakalibrierung"?